取件机械手定位偏移校准:关键步骤与注意事项
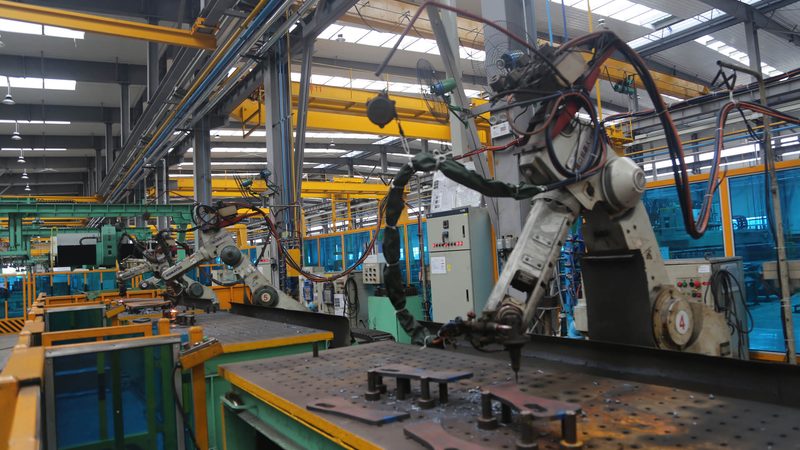
标题:取件机械手定位偏移校准:关键步骤与注意事项
一、定位偏移问题分析
在自动化设备生产过程中,取件机械手的定位精度直接影响到整个生产线的效率和产品质量。然而,在实际操作中,取件机械手常常会出现定位偏移的问题,导致产品无法正常装配或加工。本文将针对取件机械手定位偏移的校准方法进行详细解析。
二、定位偏移原因
1. 机械结构磨损:长期使用导致机械部件磨损,影响定位精度。
2. 传感器误差:传感器本身存在误差,导致定位数据不准确。
3. 软件算法问题:控制系统软件算法设计不合理,导致定位偏差。
4. 环境因素:温度、湿度等环境因素对机械手定位精度产生影响。
三、定位偏移校准步骤
1. 检查机械结构:首先检查机械结构是否存在磨损,如有磨损,应及时更换或修复。
2. 校准传感器:对传感器进行标定,确保其测量精度。
3. 调整软件算法:根据实际情况,对控制系统软件算法进行优化,减少定位偏差。
4. 校准机械手:通过调整机械手的运动轨迹,使其达到预设的定位精度。
四、注意事项
1. 校准过程中,确保机械手处于稳定状态,避免因振动等因素影响校准结果。
2. 校准过程中,注意观察机械手的运动轨迹,确保其符合设计要求。
3. 校准完成后,进行多次测试,确保定位精度达到预期目标。
4. 定期对机械手进行维护保养,防止定位偏移问题再次发生。
五、总结
取件机械手定位偏移校准是保证生产线稳定运行的关键环节。通过以上步骤,可以有效解决定位偏移问题,提高生产效率。在实际操作中,还需根据具体情况进行调整,确保机械手定位精度满足生产需求。
本文由 丹东华通测控有限公司 整理发布。